الطالب أمام الحاسوب، والروبوت متصل عبر USB في الاختبارات الأخيرة. الحساسات تقرأ جيدا والمحركات تستجيب في وقتها. يقول بحماس: يا أستاذ انتهيت، يعمل بشكل ممتاز، لنضعه على المضمار!
يُسحب كابل USB، يوضع الروبوت على المضمار، يُفتح مفتاح البطارية ثم... الروبوت الذي كان يعمل بثبات قبل لحظات لا ينطلق، يبطئ، يفوت المنعطفات أو يتصرف بشكل غريب.
أول رد فعل غالبا: كان يعمل قبل قليل، المشكلة أكيد في البطارية! والحقيقة أن المشكلة غالبا ليست في البطارية، بل في ثرثرة مخفية نُسيت داخل الكود.
المشكلة: روبوت يتحدث إلى نفسه
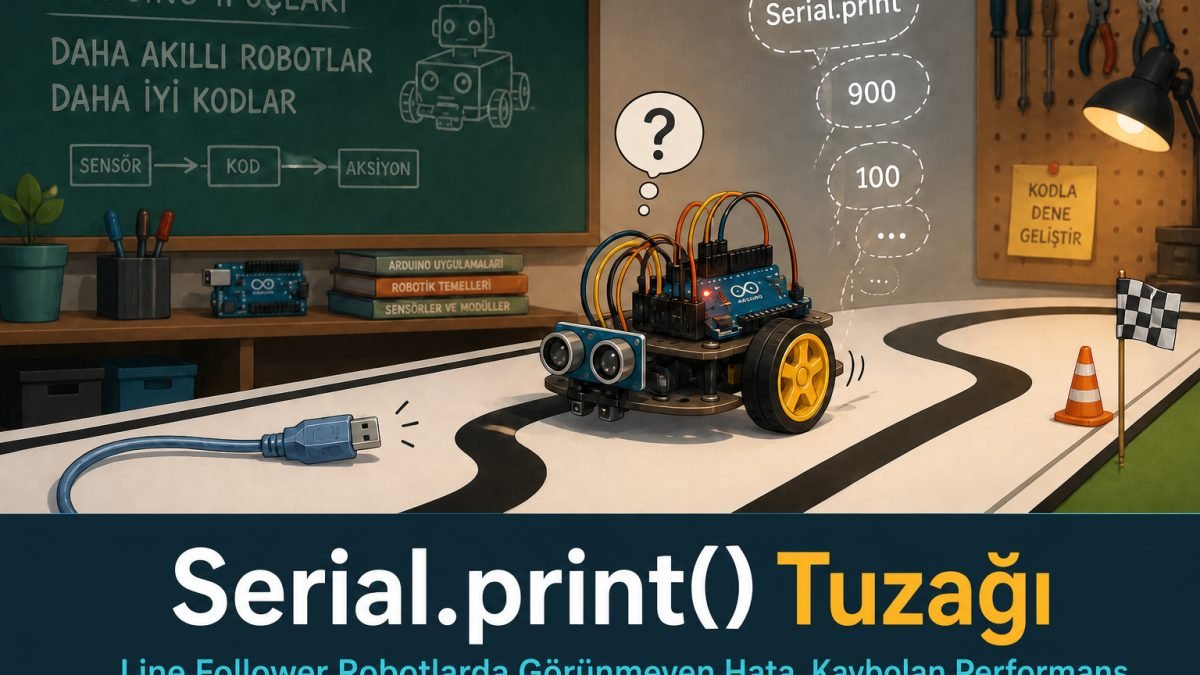
لتصحيح الأخطاء نستخدم Serial.print() كثيرا. نرسل القيم إلى شاشة المنفذ التسلسلي لنعرف قراءة الحساس أو هل دخلنا الفرع المطلوب.
عند فصل USB لا يتوقف دماغ الروبوت عن إرسال تلك البيانات. لا يدرك أن أحدا لم يعد يستمع. يستمر في كتابة كل قراءة إلى الفراغ مئات المرات في الثانية.
فخ الوقت: لماذا يبطئ المعالج؟
الكتابة على المنفذ التسلسلي تستهلك وقتا حقيقيا. وإذا امتلأ loop() بكثير من Serial.print() فإن المعالج ينشغل بالطباعة بدل قيادة المحركات وقراءة العوائق. تتباطأ الحلقة وتضعف ردود الفعل. يرى الخط لكنه قبل أن يأمر بالالتفاف يكون قد خرج عن المسار.
ملاحظة الورشة: الكود الذي يبدو سريعا مع USB قد يبدو أبطأ على البطارية. أحيانا السبب الجهد، وأحيانا مخرجات Serial المنسية.
نصيحة: حلان عمليان
1) طريقة المبتدئ (علّق أو احذف)
قبل المسابقة أو اختبار الميدان ضع // أمام كل Serial.print() / Serial.println(). حل قاطع. لاحقا تفتح الأسطر التي تحتاجها.
// Serial.println(sensorValue); // مغلق على المضمار
2) طريقة المحترف (مفتاح وضع الاختبار)
أضف مفتاحا أعلى الكود:
int testMode = 1; // 1 = اطبع، 0 = لا تطبع
واربط الطباعة بهذا الشرط:
if (testMode == 1) {
  Serial.println(sensorValue);
}
في الورشة اترك testMode = 1. قبل المضمار اجعله 0 وارفع الكود مرة أخيرة. رقم واحد يزيل حمل البيانات.
دع الروبوت يتوقف عن الحديث إلى نفسه على المضمار ليركز على الطريق. الكود النظيف روبوت سريع.
قائمة تحقق: هل فُصل USB؟ هل Serial مغلق / testMode = 0؟ هل GND المشترك وتغذية المحركات صحيحة؟