Consejos y trucos
Herhangi bir konunun püf noktası
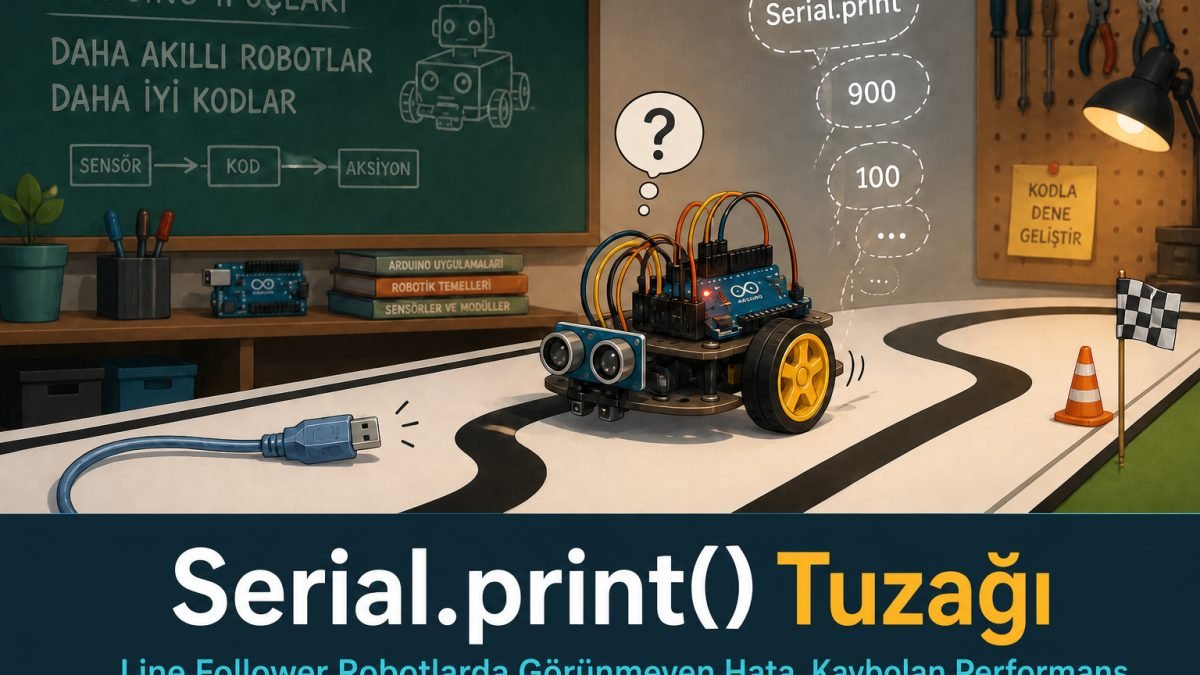
Salir de la trampa de Serial.print()
El robot se ralentiza al quitar el USB? Serial.print() puede frenar el loop. Comentalo o usa un interruptor modoPrueba antes de la pista.
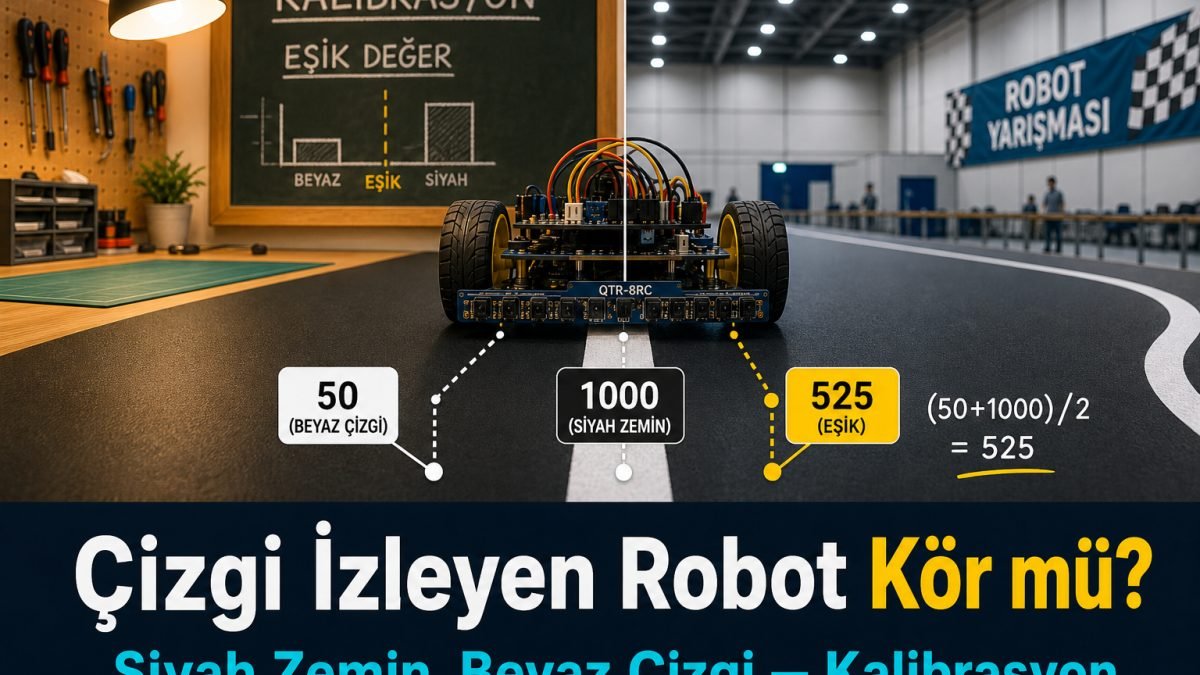
Tu robot seguidor de linea se quedo ciego?
El seguidor falla la linea blanca? Nuestras pistas son suelo negro con linea blanca. Mide blanco y negro y usa su media como umbral.
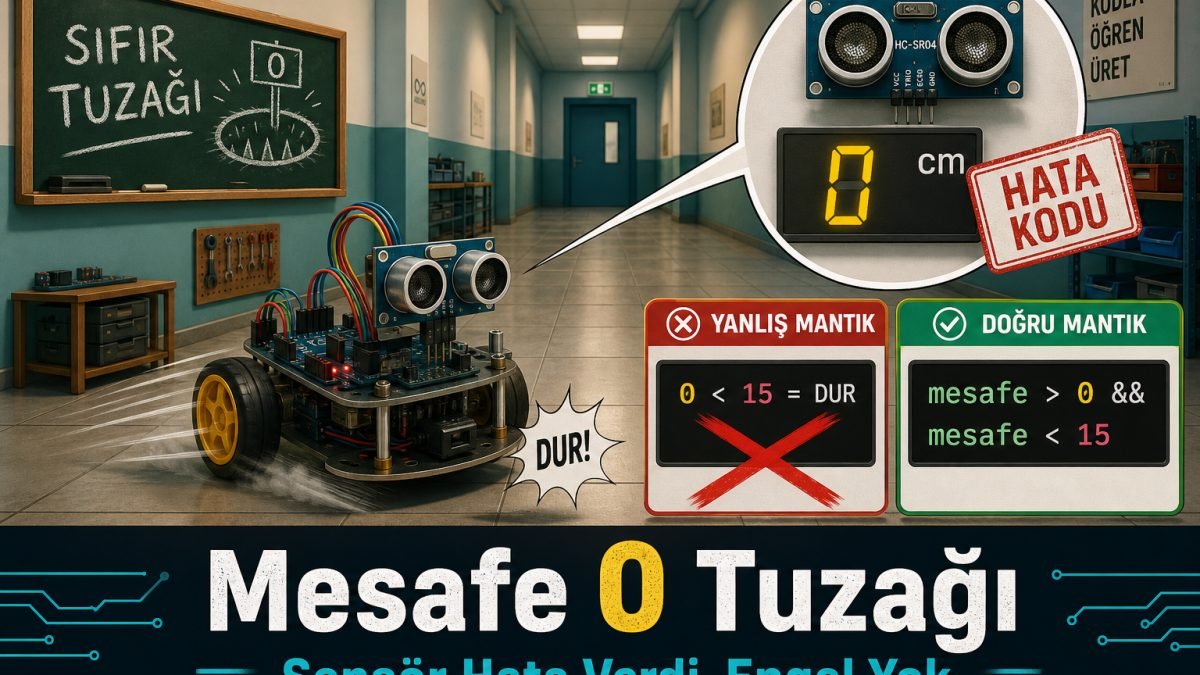
La trampa de distancia 0: error del sensor, no obstaculo
El robot frena en un pasillo vacio? HC-SR04 devuelve 0 al fallar. if (distancia < 15) trata el cero como obstaculo. Usa distancia > 0 && distancia < 15.
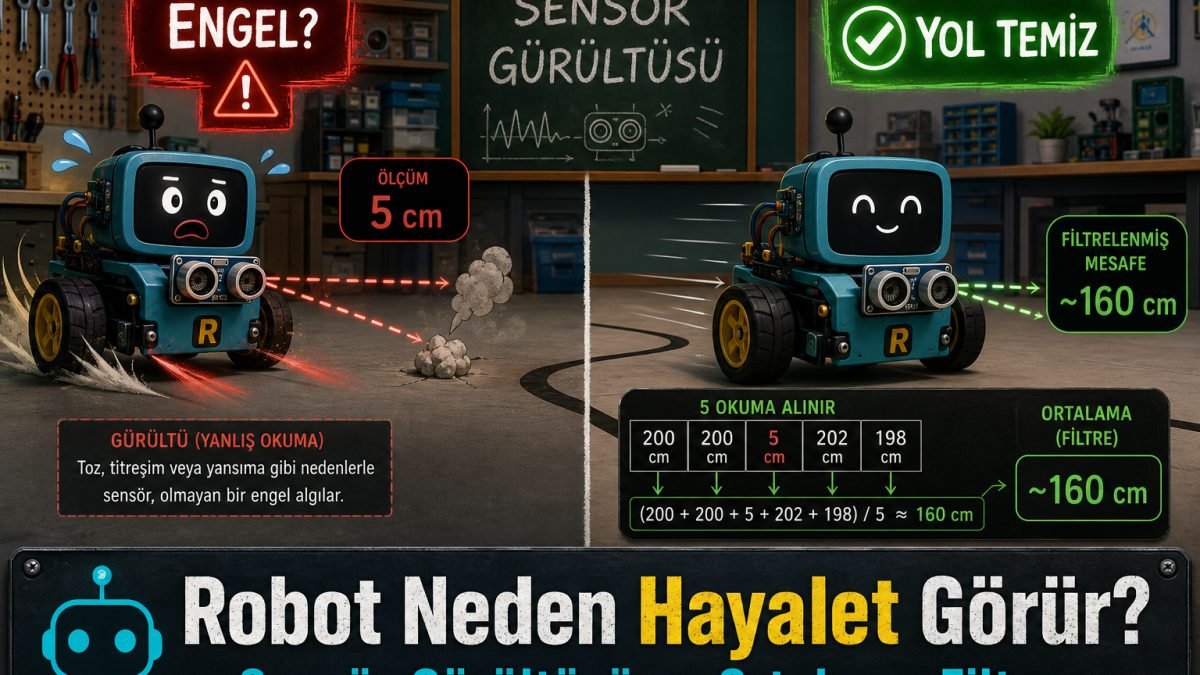
Por que tu robot ve fantasmas? Ruido del sensor
El robot frena sin nada delante? Es ruido del sensor. No confies en una lectura; promedia varias muestras ultrasonicas.
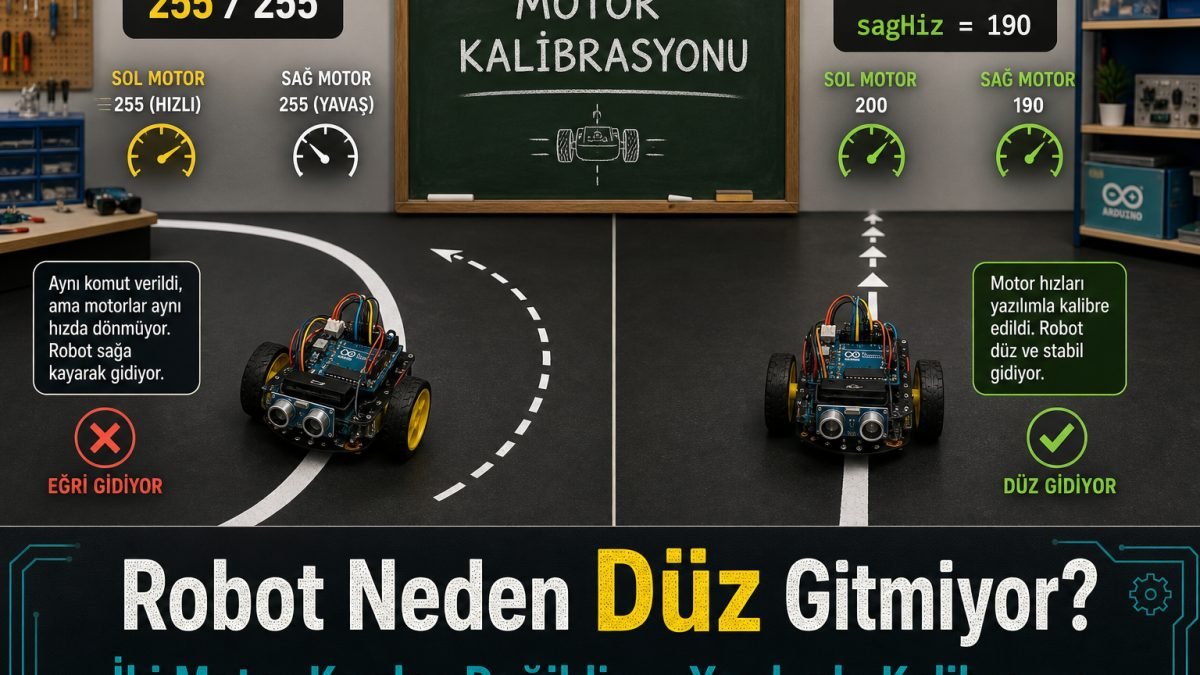
Por que mi robot no va recto? Calibracion de motores
El robot curva al avanzar? Dos motores DC nunca son iguales. Calibra con variables velIzq / velDer.
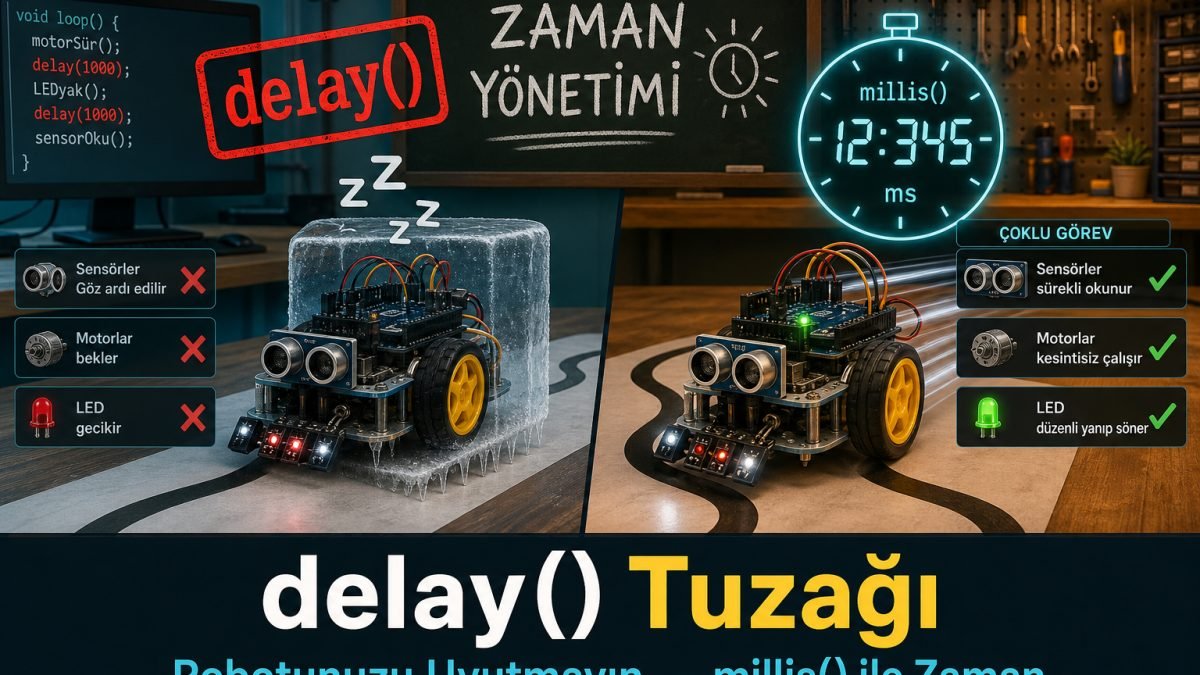
La trampa de delay(): no duermas a tu robot
El robot ignora botones u obstaculos? delay() congela la CPU. Gestiona el tiempo con millis() sin bloquear el loop.

Gestion de energia y el principio de tierra comun
No alimentes motores desde el 5V del Arduino. Usa fuente externa y comparte siempre el GND entre fuentes de alimentacion.